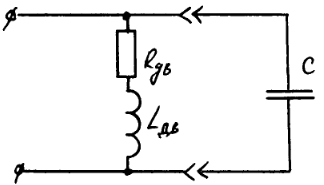
3.1 Анализ резонансных режимов
Из курса физики известно, что резонансом называется процесс вынужденных колебаний с такой частотой, при которой интенсивность колебаний максимальна. В электрической цепи колеблются заряды.
Если заряженный конденсатор замкнуть на катушку индуктивности, то в такой цепи могут наблюдаться затухающие колебания напряжения и тока. Частота этих колебаний называется частотой собственных или свободных колебаний.
Исходя из условия резонанса, частоты вынужденных (от источника энергии) и свободных колебаний должны равняться.
Применительно к электрической цепи это, в большинстве случаев, означает совпадение по фазе напряжения и тока на входных зажимах цепи, т.е. наблюдается фазовый резонанс.
Таким образом, под резонансным режимом работы двухполюсника понимают режим, при котором его входное сопротивление чисто активное (несмотря на наличие в цепи \(L\), \(C\) элементов).
3.1.1 Последовательная цепь
Для наступления резонанса по определению \(\psi _u = \psi _i\), \(\varphi =0\).
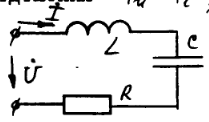
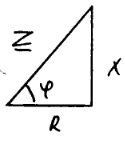
Из треугольника сопротивлений следует, что это достигается при \(X=0\), т.е. \(X_L = X_C\).
При этом для идеальных элементов \(L\) и \(C\) – \(U_L = U_C\).
Из условия резонанса определяется резонансная угловая частота
Параметр \(\omega _0 L = \frac {1}{\omega _0 C} = \sqrt {LC} = \rho \) называется характеристическим сопротивлением.
Добротность резонансного контура \(Q = \frac {U_L}{U} = \frac {U_C}{U} = \frac {\rho I}{RI} = \frac {\rho }{R}\) для устройств электротехники может составлять сотни единиц.
Векторная диаграмма резонансного режима представлена на рисунке.
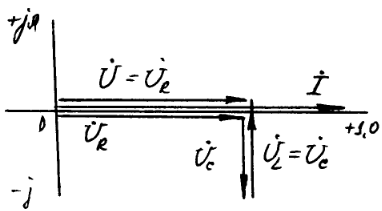
Достичь резонанса можно:
-
изменением частоты;
-
изменением величины индуктивности или ёмкости.
Рассмотрим мощность резонансного контура при \(i=I_m \sin (\omega t + \psi _i)\) и \(u_C = U_{mC} \sin (\omega t + \psi _i - \pi /2) = -U_{mC} \cos (\omega t + \psi _i)\).
Суммарная энергия магнитного и электрического полей равна при резонансе
Т.е. суммарная энергия последовательного резонансного контура не зависит от времени: уменьшение (увеличение) напряжения на ёмкости и соответствующие изменения энергии электрического поля сопровождаются увеличением (уменьшением) тока и энергии магнитного поля.
Рассмотрим частотные характеристики резонансного контура.
| Идеальный контур \(R=0\) | Реальный контур \(R \neq 0\) |
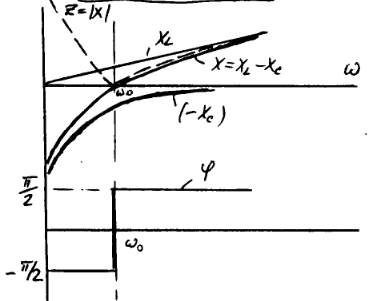 | 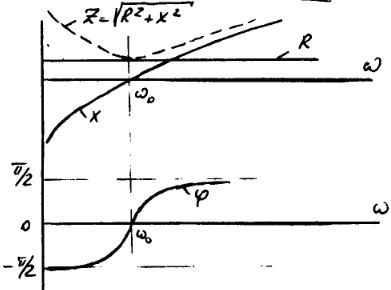 |
В момент резонанса происходит опрокидывание фазы: при \(0<\omega <\omega _0\) ёмкостный характер цепи (\(\varphi = -\pi /2\)), при \(\omega >\omega _0\) – индуктивный характер цепи (\(\varphi =\pi /2\)).
Рассмотрим резонансные кривые – зависимости \(I, U_L, U_C = f(\omega )\), при \(U=\mathrm {const}\) (рис. 3.1).
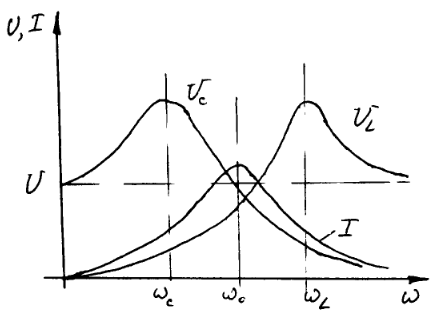
Из уравнения \(\frac {dU_L}{d\omega } = 0\) следует выражение для частоты \(\omega _L\), при которой \(U_L = \max \):
Аналогично
При \(\omega = 0\): \(I=0, U_L = 0, U_C = U\); при \(\omega = \infty \): \(I=0, U_L = U, U_C = 0\).
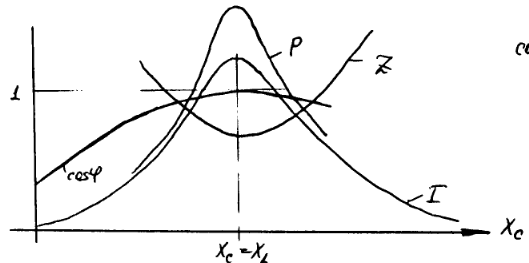
По второму способу достижения резонанса (при изменении \(X_C\)) имеем кривые, изображённые на рис. 3.2.
3.1.2 Параллельная цепь
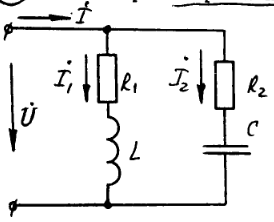
Резонанс наступит, если у входной проводимости будет равна нулю реактивная составляющая.
Т.е. \(\boxed {b_L = b_C}\), \(\uY _\rez \rightarrow \min \), \(\dot {I}_\rez = \dot {U} \uY _\rez \rightarrow \min \).
| Эквивалентная схема | Векторная диаграмма |
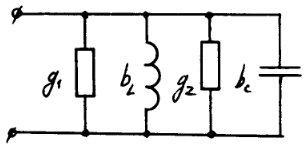 | 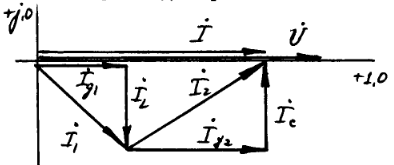 |
| При \(b_L = b_c \gg g\) \(I_L = I_C \gg I = I_R\) | \(\dot {I} = \dot {I}_1 + \dot {I}_2.\) |
Ток через реактивные элементы в условиях резонанса может превышать ток источника.
Рассмотрим частотные характеристики.
| Идеальный контур \(g=0\) | Реальный контур \(g \neq 0\) |
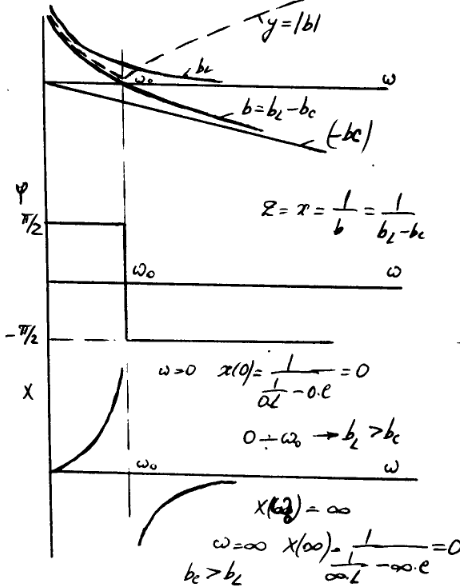 | 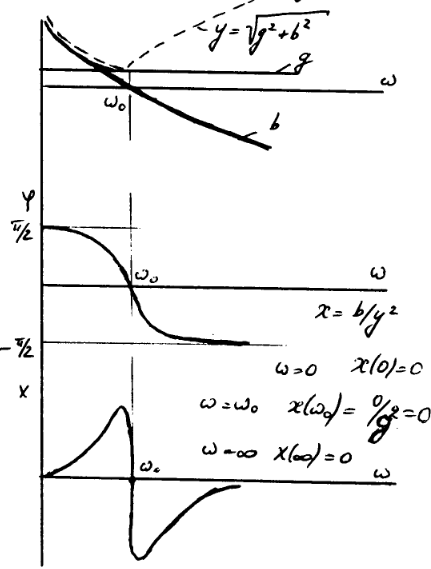 |
Резонансные характеристики – это зависимости \(U, I_L, I_C, I_g = f(\omega )\).
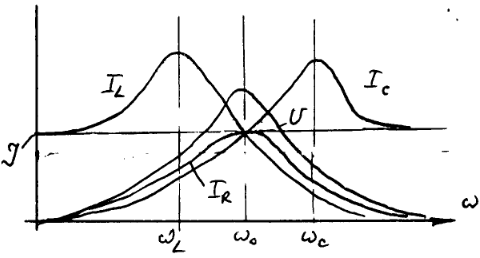
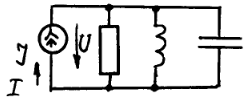
\(I = \mathrm {const}\), т.е. используем схему:
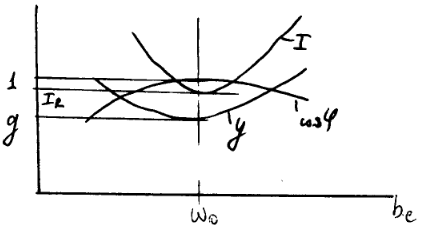
По второму способу получения резонанса при изменении \(b_C\) имеем следующие характеристики:
Резонансные режимы используются в радиотехнике, а также в силовой электротехнике для компенсации реактивной мощности: