4.5 Принцип действия асинхронного двигателя
Асинхронный двигатель является наиболее распространённым в промышленности типом двигателей (рис. 4.2).
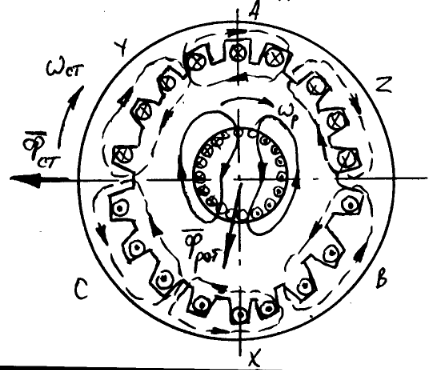
В пазах статора помещены три катушки, создающие круговое вращающееся поле.
В пазах ротора – либо три замкнутые на внешнее сопротивления катушки, либо короткозамкнутые стержни.
Катушки в пазах ротора сдвинуты друг к другу на 120 градусов, токи в них поступающие имеют между собой временной сдвиг также в 120 градусов.
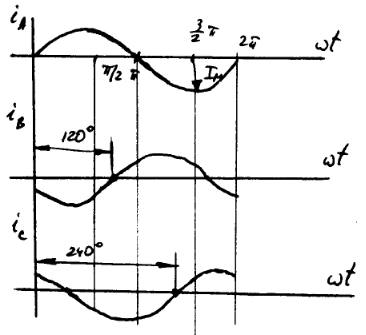
Изобразим магнитный поток для момента \(t = t_1\):
На рисунке показано направление суммарного магнитного потока статора, который будет вращаться по часовой стрелке со скоростью \(\omega _\st \).
Принцип действия асинхронного двигателя основан на законе электромагнитной индукции: магнитное поле статора, пересекая обмотку ротора, наводит в ней ЭДС. В обмотке ротора потекут токи, магнитное поле которых по закону Ленца стремится ослабить поле статора.
В силу инерции ротора его магнитное поле \(\vec {\Phi }_\rot \) отстаёт от поля статора \(\vec {\Phi }_\st \).
По правилу левой руки к индуцированным токам ротора можно установить, что силы, действующие на ротор, будук увлекать его в направлении вращения поля статора.
Но \(\omega _\rot < \omega _\st \); если \(\omega _\rot = \omega _\st \), то \(E_\rot = 0\), т.к. \(\left .\frac {d\Phi _\st }{dt}\right |_{\mbox {\footnotesize отн-но ротора}} = 0\).